撮影
同じ位置・照明で部品を撮影。通過センサーなどと合わせ、撮影タイミングをそろえる。
ラインのカメラ映像から、傷や欠けの確認候補を抽出。
担当者が画像を確かめ、判定を記録するところまでをつなぎます。
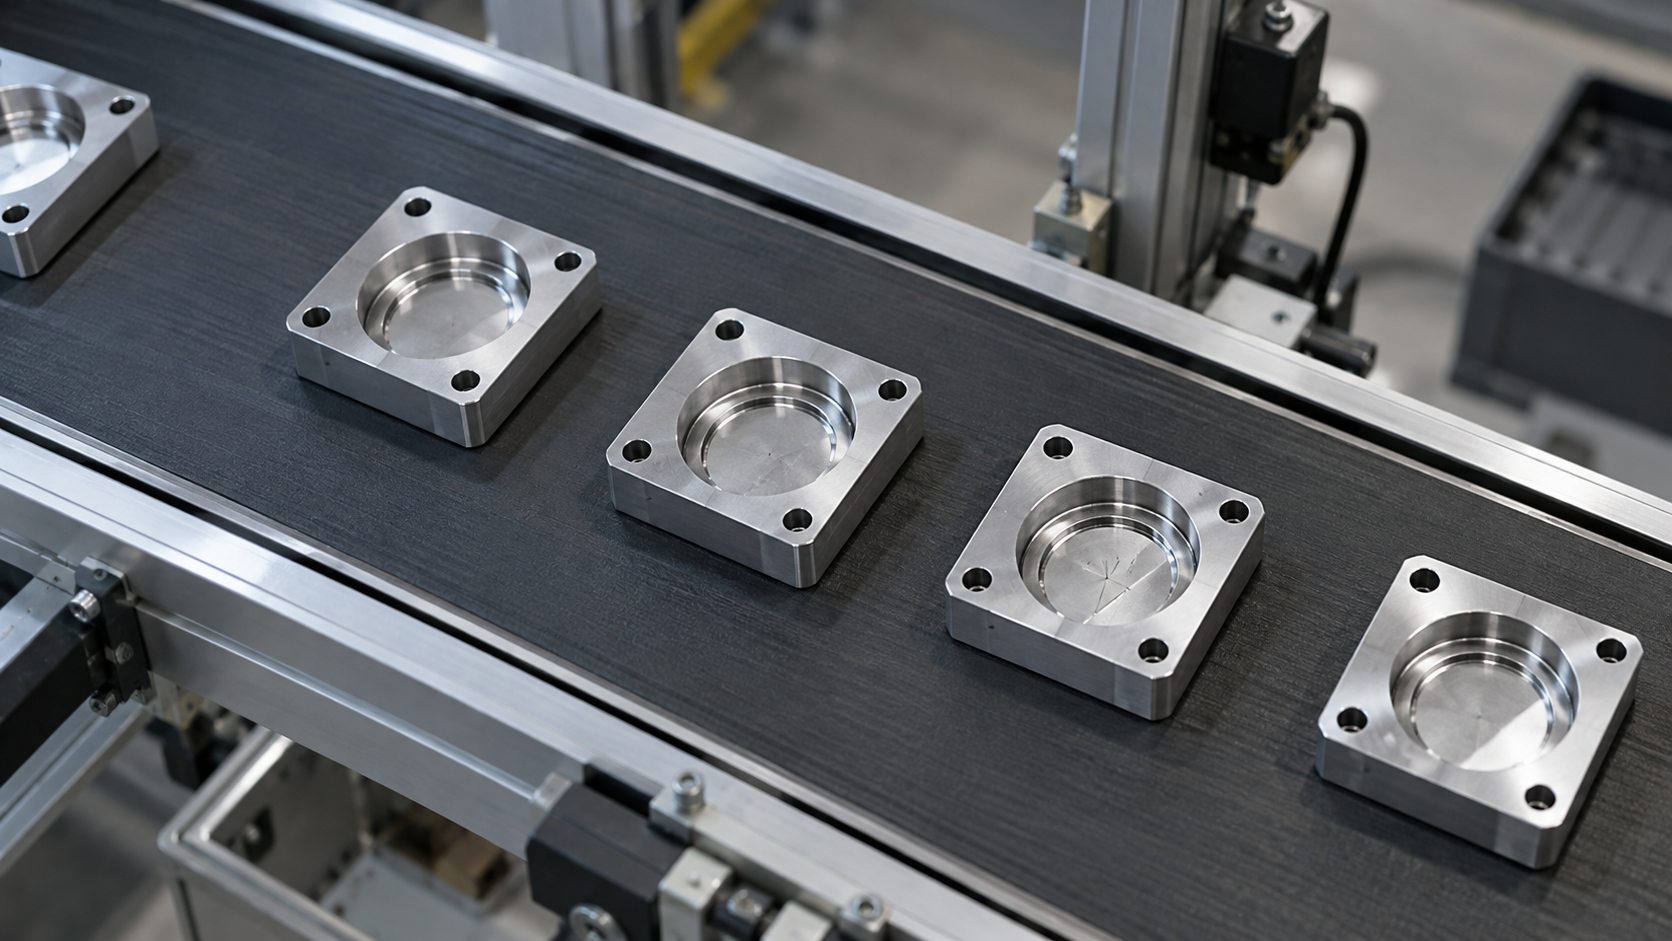
流れてくる部品を目視で確認し、気になるものがあれば別の紙に記録。忙しい時間帯は、確認と記録の両立が負担になる。
下のボタンで「記録 → 候補の通知 → 人の確認」を切り替えられます。
検査対象
同じ位置・照明で部品を撮影。通過センサーなどと合わせ、撮影タイミングをそろえる。
同じ位置・照明で部品を撮影。通過センサーなどと合わせ、撮影タイミングをそろえる。
基準画像との差や傷の候補を、確認画面に表示。ロット・時刻・カメラ位置を一緒に残す。
担当者が画像と現物を確認。問題なし・要再検査などを記録し、必要に応じて現場へ引き継ぐ。
検査位置を固定したカメラ+照明
現場側の端末で画像を解析する構成を想定
候補画像・担当者の判定・ロット別の履歴
部品の種類、傷の定義、反射、撮影速度。実際の画像を集め、小さな検証から判定条件を決めます。
生産管理や検査記録との連携は、既存設備・ソフトの仕様を確認して設計します。ラインの自動停止は、このデモの範囲に含めません。
検査画像と判断の履歴を、あとから追える状態へ。課題の整理から、使う人に合う画面と仕組みへ。
HypershipのAIカメラ・IoTを見る ↗